9. Leyendo el log
Los canales de la bomba muestran lo que la VCU calculó y lo que entregó a la válvula.
Este capítulo dice qué canales grabar, qué significa cada uno y cómo leer el duty, el error, el trim, el feed-forward y el pulso.
Los canales del rail 2 tienen los mismos nombres que los del rail 1, con 2 en lugar de 1 (el canal de presión es la excepción: en el Rail #2 se llama 2Pressión de DI #1). Los nombres no siguen un patrón único (HPFP: duty Rail #1, GDI - Error de presión rail 1): busque por el nombre exacto.
#Qué canales grabar
Los canales están en la lista del Datalogger, con las columnas Grabar, Activado y Visible.
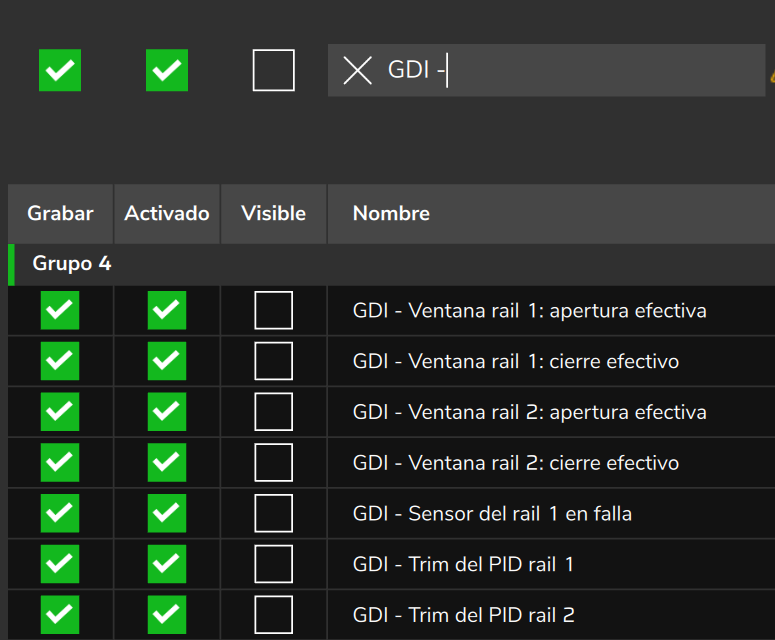
En un mapa nuevo de la FT700, los canales de la bomba vienen marcados en Grabar y desmarcados en Visible. Pressión de DI #1 y 2Pressión de DI #1 vienen marcados en los dos.
En un mapa nuevo de la FT470, ningún canal de la bomba viene grabando, ni Pressión de DI #1 ni 2Pressión de DI #1: marque Grabar en cada uno.
Si un canal grabado no aparece en el gráfico del log, revise la columna Visible.
La frecuencia de grabación es la del datalogger (mapa nuevo: 10 ms en la FT700, 20 ms en la FT470). Un canal solo tiene frecuencia propia con Frecuencia de muestreo individual por canal activada.
El log solo muestra oscilaciones hasta la mitad de la frecuencia: a 10 ms, hasta 50 por segundo; a 20 ms, hasta 25. Las carreras de la bomba (rpm × lobes ÷ 120 por segundo) superan eso ya en rpm medias, como 75 por segundo a 3000 rpm con 3 lobes, y aparecen como una oscilación falsa, más lenta, o no aparecen.
Para ajustar la bomba, grabe: Pressión de DI #1, HPFP: objetivo de presión, HPFP: duty Rail #1, GDI - Error de presión rail 1, GDI - Trim del PID rail 1, GDI - Feedforward rail 1, GDI - Pulso comandado rail 1, las cuatro señales de límite y la ventana efectiva, junto con las rpm y la carga del eje del objetivo.
#Canales de presión y de comando
| Canal | Unidad | Qué significa |
|---|---|---|
| Pressión de DI #1 / 2Pressión de DI #1 | bar | Lectura directa de la entrada DI1 / DI2, sin el filtro del lazo. Misma base del objetivo y de los guards. |
| HPFP: objetivo de presión | bar | Objetivo que usa el lazo, ya suavizado con el feed-forward activado. Un solo canal para los dos rails. |
| HPFP: duty Rail #1 | % | Pulso como fracción del ancho de la ventana. 100 en la rutina de arranque, 0 con el rail apagado. |
| GDI - Error de presión rail 1 | bar | Objetivo menos presión filtrada. Positivo: rail por debajo del objetivo. Cero si el sensor no está bueno. |
| GDI - Trim del PID rail 1 | ms | Corrección del PID, ya limitada. Cero sin feed-forward y en limp-home. |
| GDI - Feedforward rail 1 | ms | Parte del pulso que el modelo calcula para entregar volumen, sin tiempo muerto y sin trim. |
| GDI - Pulso comandado rail 1 | ms | Pulso final, después de todos los límites. Cero en el corte de desaceleración, con el rail apagado y en la rutina de arranque. |
| GDI - Ventana rail 1: apertura efectiva y GDI - Ventana rail 1: cierre efectivo | grados de cigüeñal | Inicio y fin del pulso real, de 0 a 720. |
#Cómo leer el duty
El duty no es la razón cíclica de un PWM. Es el pulso dividido por el límite de la ventana, en %.
El límite de la ventana es el ancho de la ventana del lobe #1 convertido en tiempo por las rpm actuales:
límite de la ventana (ms) = ancho de la ventana ÷ (0,006 × rpm)
pulso (ms)                = duty ÷ 100 × límite de la ventana
El ancho de la ventana es el cierre menos la apertura, en grados de cigüeñal. El factor 0,006 × rpm son los grados de cigüeñal por milisegundo.
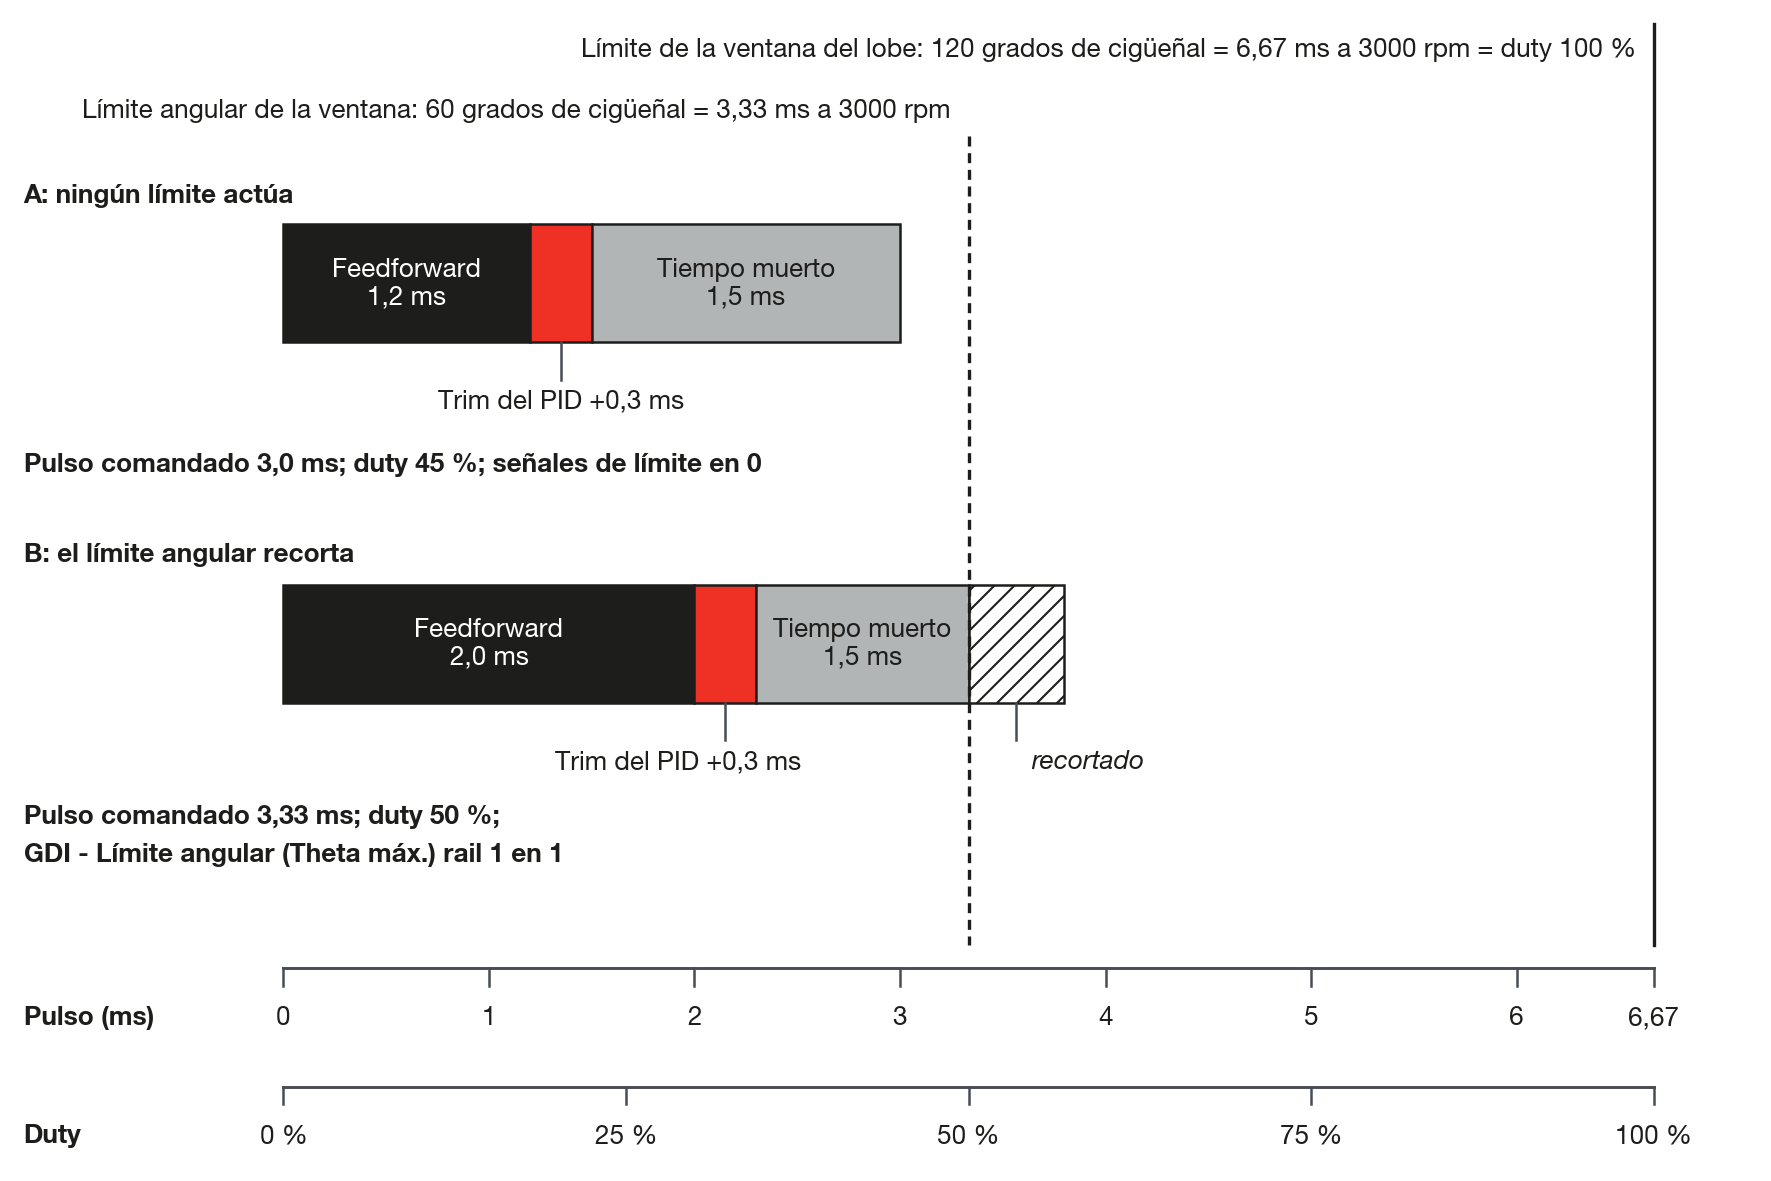
Ejemplo: una ventana de 120 grados de cigüeñal a 3000 rpm da un límite de 6,67 ms. Un duty de 40 % es un pulso de 2,67 ms.
El mismo pulso da un duty distinto en mapas con ventanas distintas. Para comparar mapas, use GDI - Pulso comandado rail 1.
Con feed-forward activado y los valores predeterminados de fábrica (límite angular de 60 grados contra ventana de 120), el duty se detiene en 50 %. Sin feed-forward no hay límite angular.
#Error, trim, feed-forward y pulso
Con el feed-forward activado, sin ningún límite actuando, el pulso se arma así:
pulso comandado = feed-forward + trim + tiempo muertoEl tiempo muerto es el Dead-time base de la válvula (t0) más la curva de Dead-time por tensión de batería. No tiene canal.
Compruebe: pulso menos (feed-forward + trim) debe dar el tiempo muerto. Si da menos con pulso mayor que cero, un límite recortó el pulso: vea las señales de límite. Si feed-forward más trim queda en cero o menos, el pulso es cero.
GDI - Feedforward rail 1 sigue mostrando el valor calculado incluso con el pulso en cero.
Trim cerca de cero en estado estable: el modelo acierta. Trim siempre hacia el mismo lado: el modelo se equivoca y el PID compensa (vea Puesta en marcha y ajuste paso a paso).
El error es positivo con el rail por debajo del objetivo, y el PID pide más pulso.
El error se calcula sobre la presión filtrada, que no se graba. Por eso no es igual al objetivo menos Pressión de DI #1, que es la lectura directa. La presión filtrada es el objetivo menos el error.
#Ventana efectiva
GDI - Ventana rail 1: apertura efectiva y GDI - Ventana rail 1: cierre efectivo muestran dónde cayó el pulso en el ciclo de 720 grados de cigüeñal, contados desde el PMS del cilindro 1.
El cierre efectivo es el fin del pulso: Ángulo de cierre del lobe #1, desplazado por el desvío del árbol de levas y adelantado por el Retraso de la válvula (avance de fase).
La apertura efectiva es el inicio del pulso: el cierre efectivo menos los grados del pulso (0,006 × rpm × pulso en ms).
Con pulso cero, la apertura efectiva y el cierre efectivo quedan iguales. Los dos en 0 indican rail apagado o rutina de arranque (vea Arranque y protecciones).
El barrido de fase del cierre está en Los ángulos del lobe.
#Señales de límite y de estado
Estos canales valen 0 o 1.
| Canal | En 1 cuando |
|---|---|
| GDI - Trim en el límite rail 1 | el PID fue cortado en el límite inferior (Trim mínimo del PID o Piso del trim: fracción del feedforward) o en Trim máximo del PID, en este instante |
| GDI - Límite angular (Theta máx.) rail 1 | el comando pasó del Límite angular de la ventana y fue cortado |
| GDI - Límite de la ventana del lobe rail 1 | el pulso pasó del ancho de la ventana y fue cortado |
| GDI - Guard 1 recortando rail 1 | el Guard 1 está activo y el pulso pasó de su límite |
| GDI - Sensor del rail 1 en falla | el sensor está sospechoso o condenado |
| GDI - Rail 1 en limp-home | el sensor está condenado |
| GDI - Corte por sobrepresión rail 1 | el Guard 2 apagó la bomba del rail |
Los cuatro primeros dicen qué límite retiene el pulso cuando el rail está por debajo del objetivo y el pulso no crece. Vale el menor de los dos límites de ventana, y las dos señales pueden encenderse juntas.
Los tres últimos están en Arranque y protecciones.
Las cuatro señales de límite quedan en 0 cuando no hay lazo: rail apagado, rutina de arranque y Guard 2.
Pulso cero, por falta de demanda o corte de desaceleración, no tiene señal propia: la señal es GDI - Pulso comandado rail 1 en 0, y GDI - Trim en el límite rail 1 puede estar en 1 al mismo tiempo.
#Lectura en orden
En un tramo en que el rail no sostiene el objetivo, lea en este orden:
- Pressión de DI #1 contra HPFP: objetivo de presión: ¿el rail está por debajo o por encima del objetivo?
- GDI - Error de presión rail 1: la señal confirma el sentido.
- GDI - Pulso comandado rail 1 y el duty: ¿el pulso crece cuando el error crece?
- Si el pulso no crece, las señales de límite dicen qué límite lo retiene. Con GDI - Límite angular (Theta máx.) rail 1 o GDI - Límite de la ventana del lobe rail 1 en 1 y el rail por debajo del objetivo, el límite es de configuración.
- Duty 0 con el motor en marcha: revise Sincronia del motor, la ventana efectiva en 0 / 0 y GDI - Corte por sobrepresión rail 1 (vea Diagnóstico: síntomas y causas).
#Lo que el log no graba
No existen canales para la presión filtrada, para el modo del lazo (arranque, corte de desaceleración o normal), para el corte de inyectores hecho por la bomba ni para el avance aplicado a la ventana.
El modo se deduce del conjunto: arranque es duty 100 con rpm bajas y pulso comandado en 0; corte de desaceleración es pulso cero con la presión más de 10 bar por encima del objetivo.
Corte activo (INJ) muestra el código del corte de inyección del motor, no el corte de inyectores hecho por la bomba.
Sincronia del motor en 0 significa bomba sin accionamiento.
VVT: Posición de la admisión 1 (y escape 1, admisión 2, escape 2) muestra el desvío del árbol de levas, no la posición absoluta, en grados de cigüeñal. Revise ese desvío antes de activar Dependencia de leva.
#Escalas del gráfico
La escala predeterminada del gráfico de Pressión de DI #1 y 2Pressión de DI #1 es de -2000 a 2000: ajústela para ver el rail.
La escala predeterminada de GDI - Feedforward rail 1 y GDI - Pulso comandado rail 1 es de 0 a 20 ms: ajústela si el pulso pasa de eso.