9. Circuito cerrado de VE
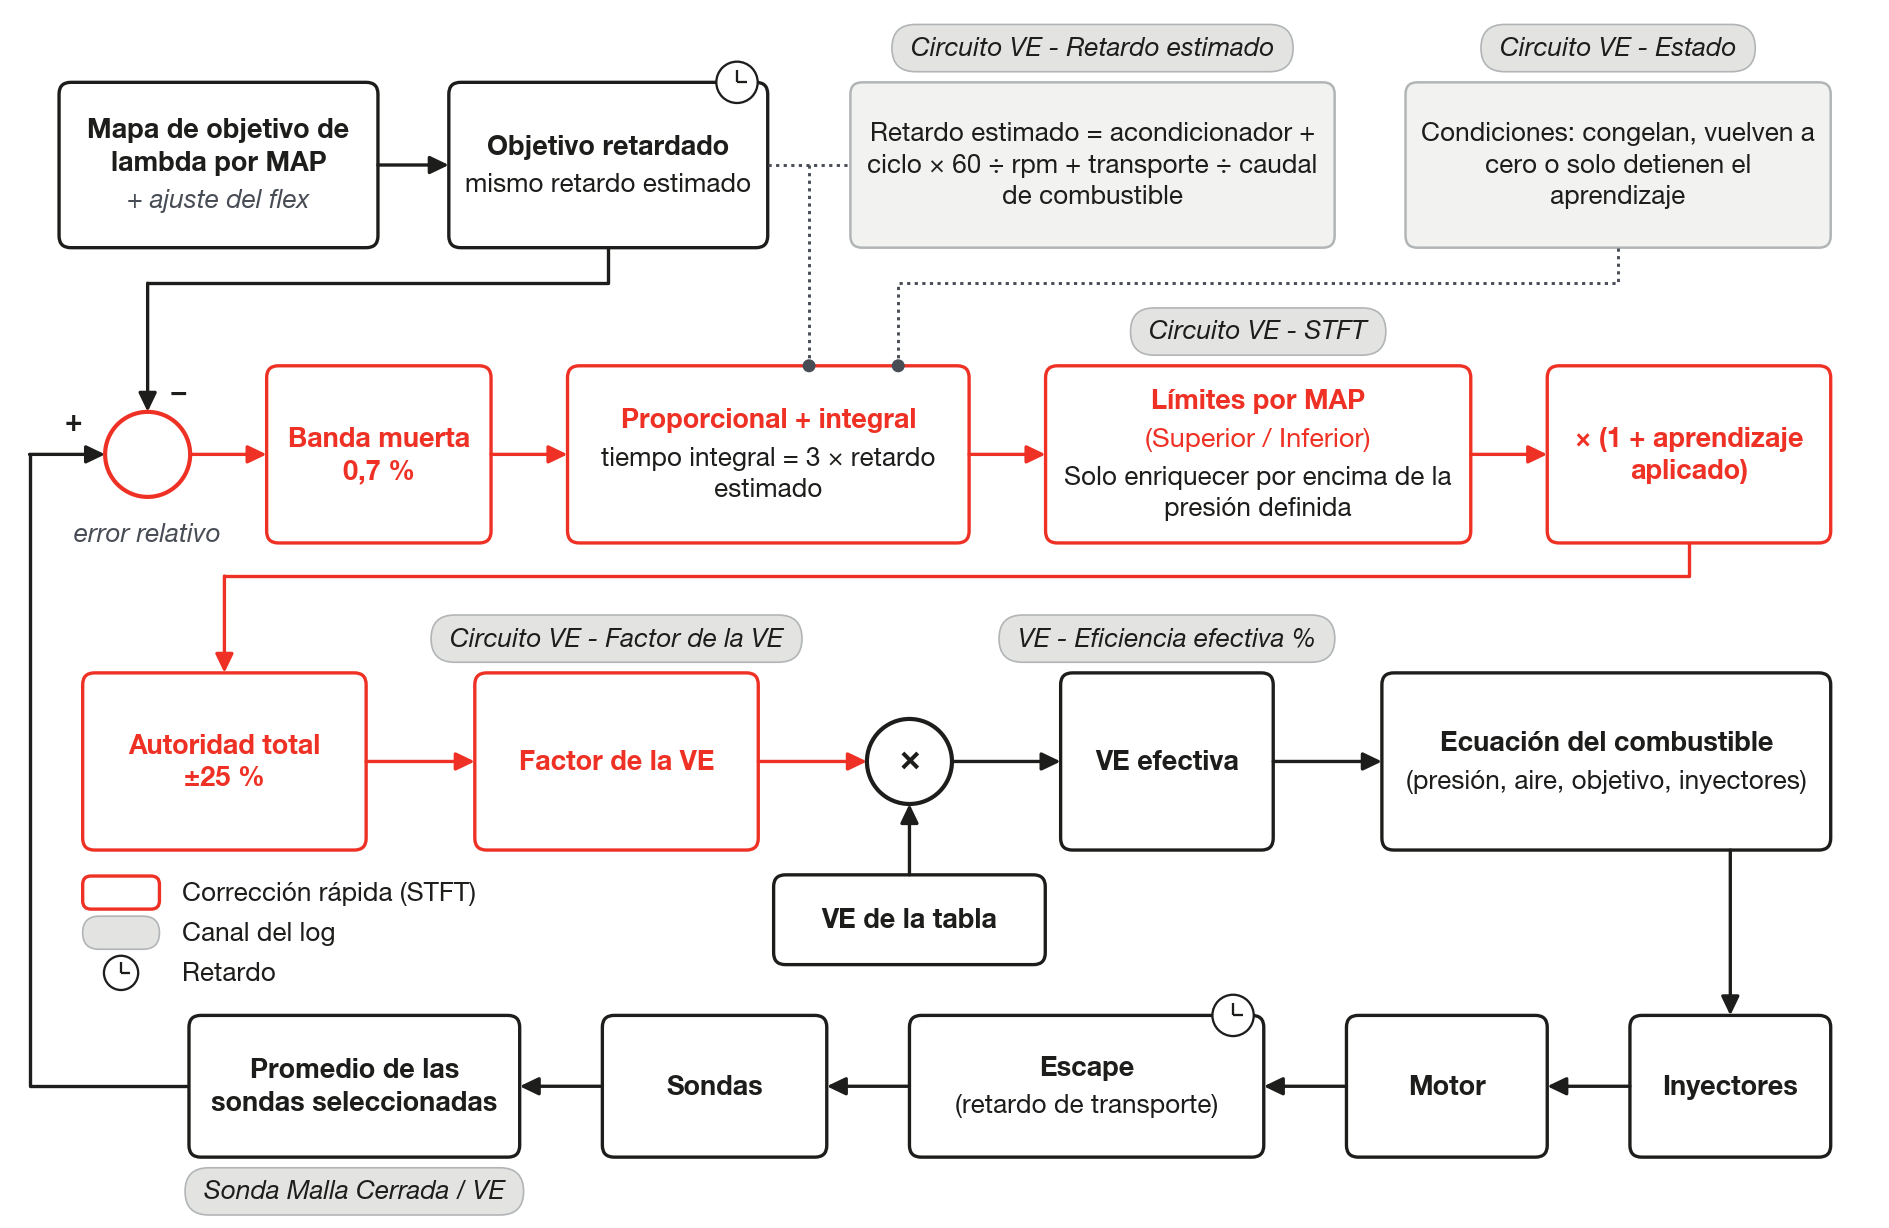
El circuito cerrado de VE (en inglés, closed loop; también se dice lazo cerrado) compara el lambda medido por la sonda con el objetivo y corrige la eficiencia volumétrica que el modelo usa, antes del cálculo del combustible.
No altera la tabla de VE ni modifica directamente el tiempo de inyección: la corrección entra como un factor sobre la VE de la tabla, y la presión, los inyectores y los bancos ya reciben la VE corregida.
Son dos capas. La Corrección rápida (STFT) sigue a la sonda y es el tema de este capítulo. El Aprendizaje de largo plazo (LTFT) guarda la corrección por región del mapa y está en Autoaprendizaje: aprendizaje VE (LTFT).
La función está en el menú Mapas de inyección > Circuito cerrado de combustible (VE) (en la pantalla de la VCU, menú Inyección) y solo aparece con la Estratégia de inyección en Basado en VE.
Viene desactivada en el mapa nuevo. Para activarla, haga clic con el botón derecho sobre la función en la computadora o use el toque largo en la pantalla de la VCU. Todos los ajustes de la función, salvo el de activar y desactivar, se pueden cambiar con el motor encendido.
En el modo VE, FuelTech Vision desactiva el circuito cerrado del modo por tiempo de inyección y oculta su menú: los dos nunca corrigen al mismo tiempo.
#Qué corrige la corrección rápida
La corrección mide el error relativo entre la sonda y el objetivo de lambda:
error = (lambda medido - objetivo retardado) ÷ objetivo retardado
error positivo = mezcla pobre = la corrección suma combustible
El objetivo retardado es el objetivo de lambda desplazado en el tiempo por el retardo de la sonda, explicado en la sección Retardo de transporte de la sonda, más adelante.
El objetivo viene del Mapa de objetivo de lambda por MAP, sumado al ajuste del flex cuando este está activo.
Los enriquecimientos en % (calentamiento, marcha, aire acondicionado, electroventilador, funciones personalizadas) aumentan el combustible, pero no cambian el objetivo: con el circuito actuando, un enriquecimiento activado en estado estable aparece como error, la corrección lo retira hasta su límite y el aprendizaje graba lo que ella retiró. Vea Enriquecimiento en estado estable con el circuito activado, en Enriquecimientos y compensaciones en el modo VE.
Los errores menores que 0,7 % se tratan como cero, para que la corrección no persiga el ruido de la sonda. Ese es el valor predeterminado 0,007 de la Banda muerta del error de lambda.
#Cuándo actúa la corrección
El circuito solo corrige con el motor en estado estable y con la sonda confiable. Cada condición hace una de tres cosas: congela la corrección, que deja de corregir; lleva la corrección de vuelta a cero; o solo impide el aprendizaje, y la corrección continúa. En la pantalla Aprendizaje VE (LTFT), la lista Condiciones (gates) muestra cada condición en verde (libre), rojo (congela la corrección o la lleva a cero) o amarillo (solo bloquea el aprendizaje).
| Condición | Valor de fábrica | Qué ocurre con la corrección rápida |
|---|---|---|
| Motor detenido, arranque, post-arranque y el Tiempo después del arranque para iniciar | 15 s | Vuelve a cero con constante de tiempo de 1 s |
| Motor por debajo de la Temperatura mínima del motor, o sensor de temperatura del motor en falla | 70 °C | Congela el valor |
| RPM fuera del rango entre RPM mínimo y RPM máximo | 500 a 8000 rpm | Por debajo del mínimo, vuelve a cero; por encima del máximo, congela el valor |
| Sonda inválida (sin lectura o por debajo de 0,2) o atascada | fijo | Cae 10 puntos porcentuales por segundo hasta cero |
| Sonda del promedio aún calentando | fijo | Congela el valor; si la lectura es inválida, vale la fila de arriba |
| Corte de combustible: corte de inyección, corte en la desaceleración o corte en el cambio de marcha | 2,0 s | Congela; vuelve a corregir como mínimo 2,0 s después del fin del corte (Bloqueo después del corte de combustible) |
| Largada, anti-lag (ALS) o pit limit activo (estado Largada / ALS / pit limit) | - | Congela el valor |
| Inyección rápida por encima de Inyección rápida mínima que congela la corrección | 0 % | Congela; por debajo del valor, solo el aprendizaje espera |
| Compensación por banco distinta de cero, aplicada por función personalizada | - | Congela mientras la compensación sea distinta de cero |
| Transitorio: el TPS varía más que Variación de TPS que caracteriza transitorio o el MAP más que Variación de MAP que caracteriza transitorio | 5 % y 0,05 bar | Congela; libera de 1 a 2 veces (retardo estimado + 0,3 s) después de que el TPS y el MAP dejan de variar |
| Inyector al 100 % del ciclo en algún banco | fijo | Congela el valor |
| Prueba de compresión o modo de prueba de fábrica de la VCU | - | Congela el valor |
| Fin de un bloqueo que congela o pone a cero la corrección, excepto el transitorio | 0,3 s | Congela por más tiempo: el retardo estimado + Margen del bloqueo después del transitorio |
| Falla de un sensor del modelo VE (MAP, temperatura del aire o presión de combustible), o presión diferencial fuera de la Tolerancia de la presión diferencial para aprender | 10 % | Sigue corrigiendo; solo el aprendizaje se detiene |
El conteo del Tiempo después del arranque para iniciar empieza al final del post-arranque, que con los valores predeterminados dura 8 s. Con los valores predeterminados y el motor caliente, la corrección empieza unos 24 s después del arranque: 8 s de post-arranque, 15 s de espera y la espera del fin de bloqueo (retardo estimado + 0,3 s).
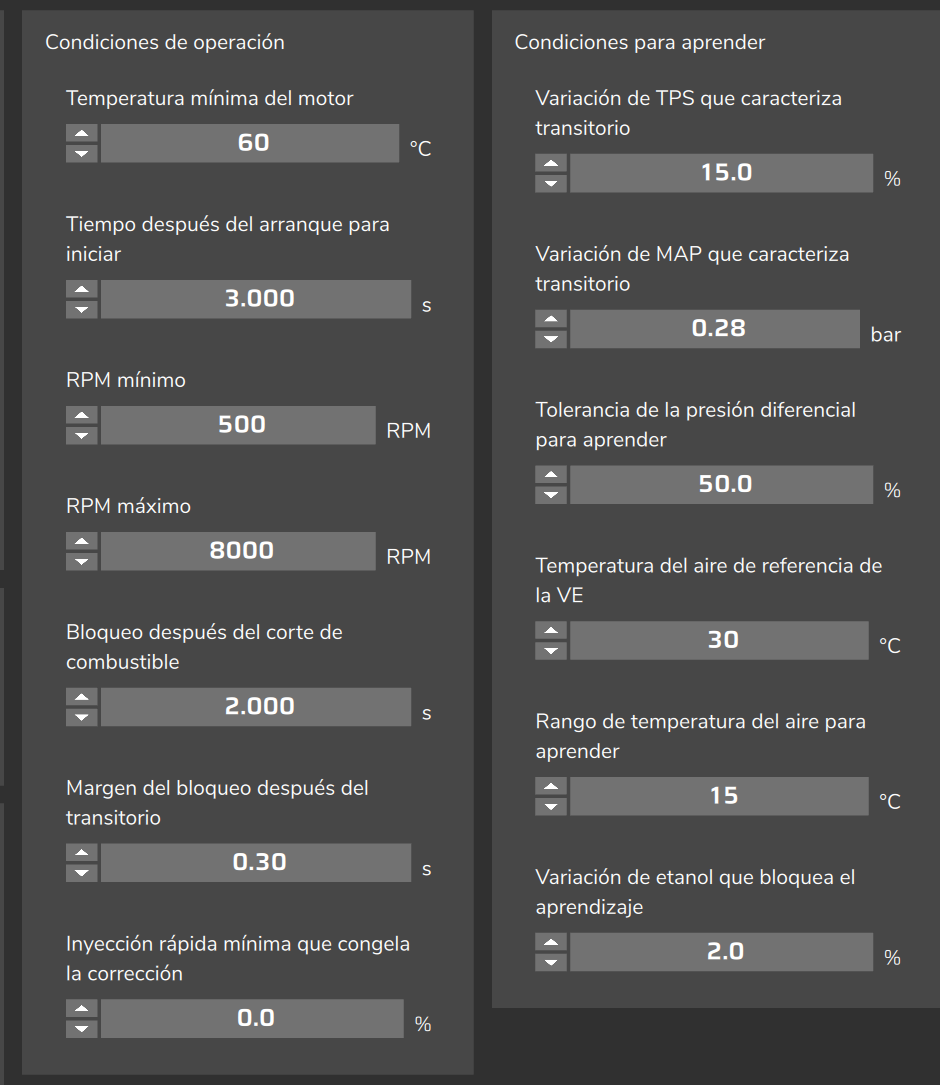
Las otras condiciones en amarillo (temperatura del aire, etanol, batería, STFT saturado hace mucho tiempo, celda, espera de que el STFT estabilice, objetivo en movimiento, inyección rápida residual y grabación) también solo detienen el aprendizaje: vea Autoaprendizaje: aprendizaje VE (LTFT).
#Congelar no es olvidar
Congelada, la corrección solo vale cerca del punto en que se aprendió.
Si el motor se desplaza una celda o más de la tabla de aprendizaje, la corrección se desliza hacia el valor de ese punto con constante de tiempo de 1 s: cerca del 63 % del camino en 1 s y cerca del 95 % en 3 s.
Con el Sesgo rico en el aprendizaje desactivado, que es el valor predeterminado, el valor del punto nuevo depende de Aplicar el LTFT aprendido: activado, es cero; desactivado, también el valor predeterminado, es el valor que el aprendizaje registró ahí, o cero donde aún no aprendió.
Ejemplo: al salir de una desaceleración con corte, la corrección no lleva a la región nueva el valor que tenía en la desaceleración.
Los límites por presión siguen vigentes con la corrección congelada: vea la sección Cuánto puede modificar la corrección.
#Las tres formas de volver a cero
- Función desactivada o mapa fuera del modo VE: la corrección se pone a cero de inmediato y el factor vuelve a 1,000.
- Motor detenido, arranque, post-arranque o RPM por debajo del RPM mínimo: vuelve a cero con constante de tiempo de 1 s.
- Sonda inválida o atascada: cae en línea recta, 10 puntos porcentuales por segundo. Una corrección de 8 % tarda 0,8 s en llegar a cero.
La VCU considera la sonda atascada cuando, en una ventana de 5 s, el lambda varía menos de 0,002 mientras el pulso de inyección del banco A varía más de 10 %. Vuelve a ser aceptada en cuanto el lambda se aleja 0,002 del valor en que se detuvo.
#Cómo se calcula la corrección
La corrección tiene dos componentes, que se suman.
El componente proporcional reacciona al error del instante. Con la Ganancia proporcional en el valor predeterminado 0,20, un error de 5 % genera 1 % de corrección inmediata.
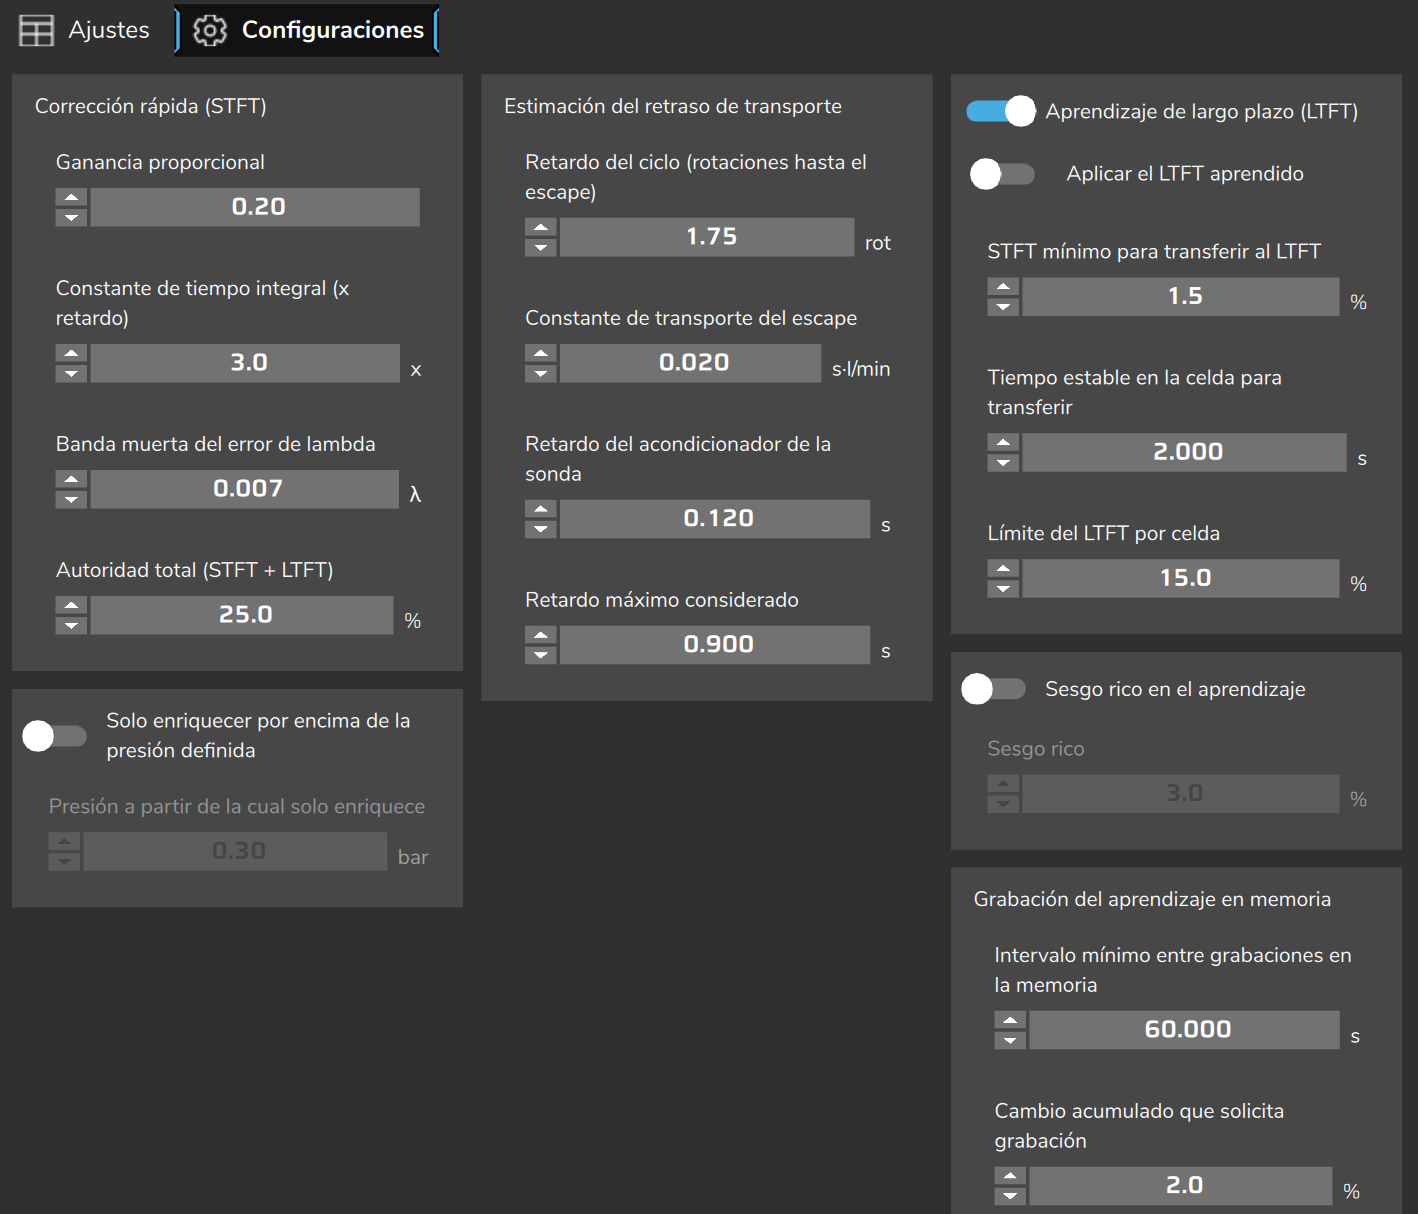
El componente integral acumula el error a lo largo del tiempo y deja de crecer cuando el error desaparece o cuando la corrección llega al límite. Es el que lleva la corrección que permanece.
corrección = componente integral + ganancia proporcional × error
en cada instante, el componente integral suma: error × tiempo ÷ (3 × retardo estimado)
El 3 del cálculo es el valor predeterminado de la Constante de tiempo integral (x retardo): el tiempo integral es 3 veces el retardo estimado de la sonda. Con error constante, el componente integral suma el valor del error en cada tiempo integral.
Así la velocidad se ajusta sola al punto de funcionamiento: más calmada en ralentí, donde la sonda tarda más, y más rápida en carga. No existe una tabla de ganancia que ajustar.
Con los valores predeterminados y los caudales de combustible supuestos en la sección siguiente, el tiempo integral va de cerca de 1,8 a 3,7 s en ralentí, cerca de 0,7 s en crucero y cerca de 0,45 a 0,5 s en carga alta. Con 5 % de error, el componente integral sube de 1,3 a 2,7 % por segundo en ralentí y cerca de 10 a 11 % por segundo en carga alta.
Con la corrección congelada, solo se mantiene el componente integral; el proporcional sale.
La ayuda de la función indica como rango estable un tiempo integral de 2 a 4 veces el retardo.
Práctica recomendada: si la corrección oscila o tarda, verifique el retardo estimado antes de tocar la ganancia, porque el tiempo integral sigue al retardo.
#Retardo de transporte de la sonda
Entre que el inyector inyecta y la sonda ve el resultado pasa un tiempo: el combustible se quema, el gas recorre el escape y el acondicionador de la sonda filtra la señal.
Con el circuito activado, la VCU estima ese retardo continuamente, en tres partes:
retardo = acondicionador + ciclo × 60 ÷ rpm + transporte ÷ caudal de combustible- Retardo del acondicionador de la sonda (valor predeterminado 0,12 s): parte fija de la señal de la sonda.
- Retardo del ciclo (rotaciones hasta el escape) (valor predeterminado 1,75 vueltas): pesa más a RPM bajas.
- Constante de transporte del escape (valor predeterminado 0,020 s·l/min), dividida por el caudal de combustible de todo el motor en litros por minuto: pesa más con consumo bajo.
El resultado nunca pasa del Retardo máximo considerado (valor predeterminado 2,5 s).
Con los valores predeterminados, la estimación queda entre 0,6 y 1,3 s en ralentí a 850 rpm, según el consumo de ralentí del motor (de 3,3 a 1,2 L/h). En crucero, con 0,3 L/min, queda en cerca de 0,2 s y, en carga alta, a 6000 rpm con 0,9 a 2 L/min, en cerca de 0,15 s.
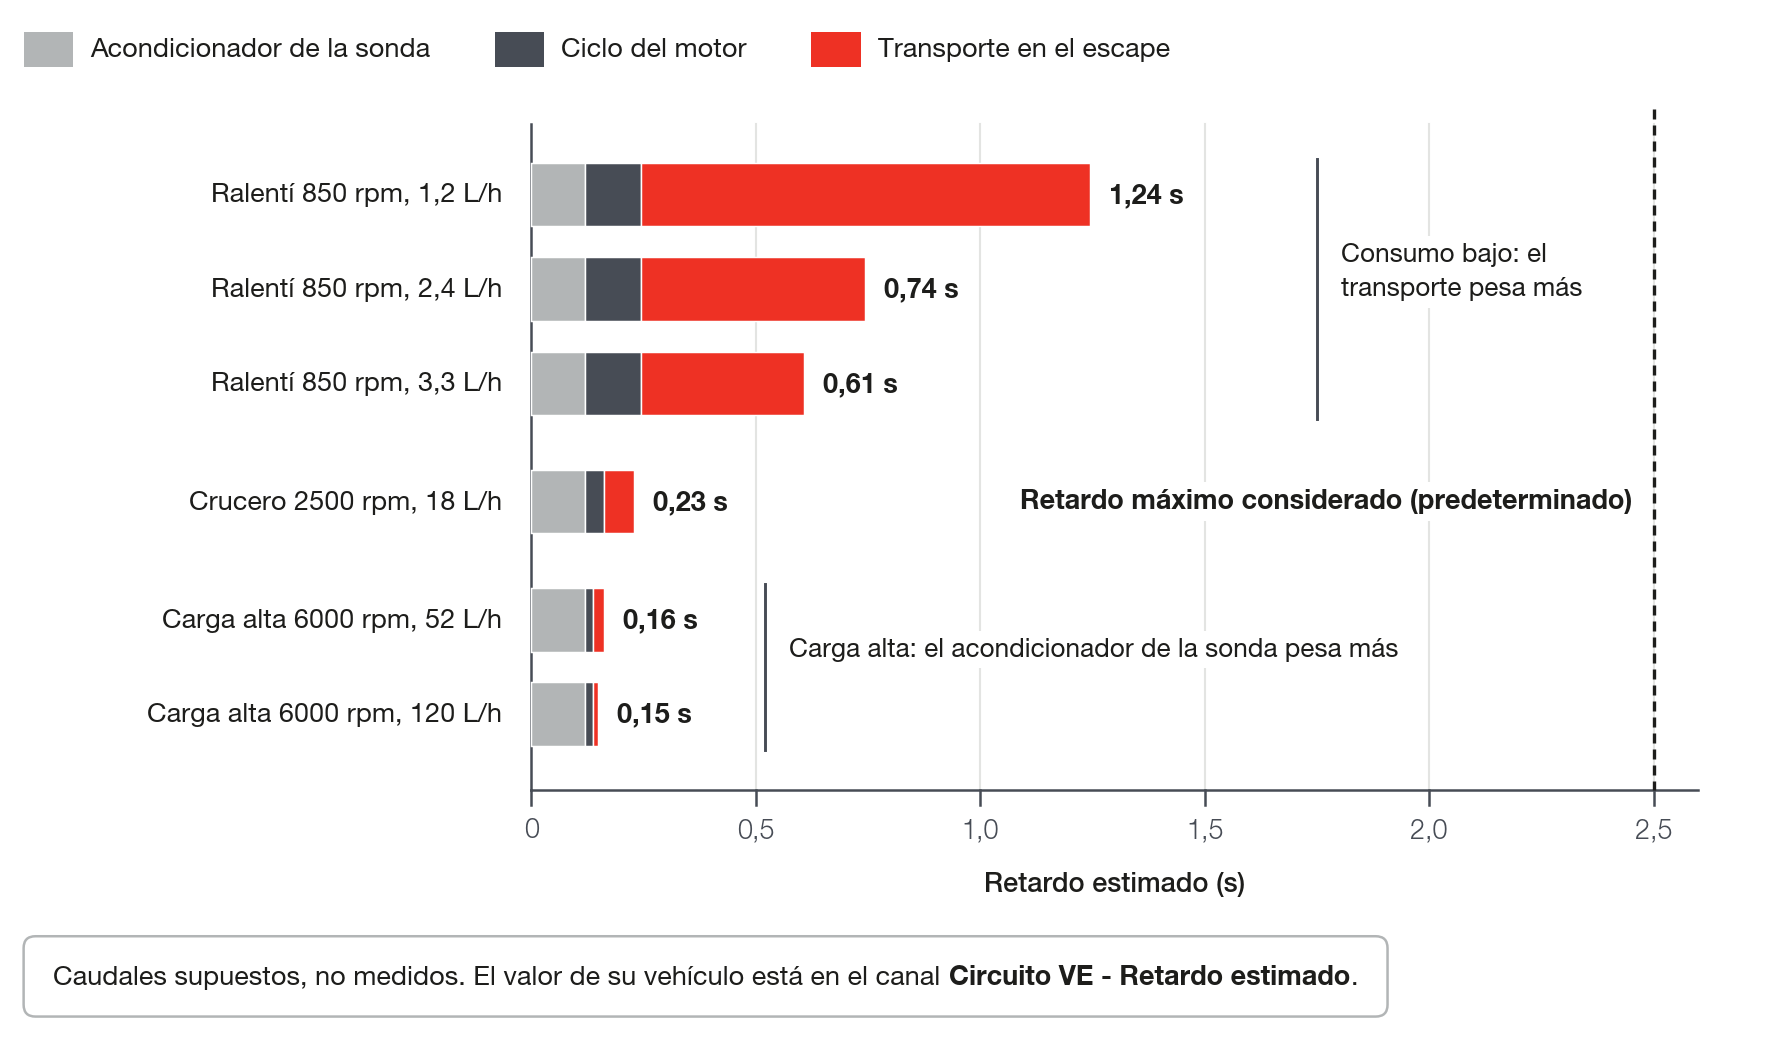
Esos números son una estimación hecha con caudales supuestos, no una medición. El valor de su vehículo está en el canal Circuito VE - Retardo estimado, en milisegundos.
El canal solo muestra el cálculo con el circuito activado; con él desactivado, queda fijo en el Retardo máximo considerado o en el último valor calculado. Con el motor detenido o en corte total de combustible, como el de la desaceleración, el caudal es cero y la estimación va al máximo, lo cual es normal.
#El objetivo también tiene retardo
El circuito no compara la sonda con el objetivo del instante: compara con el objetivo retardado por el mismo tiempo estimado.
Así, cuando el motor entra en una región con otro objetivo, la corrección no persigue un cambio que la sonda aún no ha visto.
Lo que queda es una excursión pequeña de la corrección, que se deshace sola: según el cálculo, con el valor predeterminado 3, se estima cerca del 12 % del escalón del objetivo.
El mismo retardo define las esperas: la ventana del transitorio, la espera después de un bloqueo y el tiempo que la celda necesita estar estable para el aprendizaje.
El canal Error de lambda (sonda vs objetivo) compara con el objetivo del instante, no con el retardado: vea Leer el log: los canales de la VE.
#Dónde está la sonda: la constante de transporte
FuelTech Vision no sabe dónde está instalada la sonda. La Constante de transporte del escape es la forma de informárselo.
El valor predeterminado 0,020 es un punto de partida para una sonda a distancia media del motor. No existe una tabla de valores por posición.
La ayuda de la función da la dirección: aumente el valor para una sonda lejos del colector. Una sonda cerca del colector pide un valor menor. Cuánto, solo midiendo.
El cálculo divide por el caudal de combustible. Según los combustibles predefinidos de FuelTech Vision, el etanol (E100) pide, para el mismo aire, cerca de un tercio más de volumen que la gasolina común brasileña (E27) y cerca de la mitad más que la gasolina pura (E0). Como el tiempo en el escape sigue el flujo de gas, y no el de combustible, se estima que, en el mismo escape, la constante correcta sea mayor en la misma proporción.
Si el retardo medido en ralentí pasa de 2,5 s, lo que puede ocurrir con una sonda lejos en un motor pequeño, suba también el Retardo máximo considerado. De lo contrario, la constante correcta queda sin efecto en ralentí.
#Cómo verificar la constante en su vehículo
- Motor caliente y estabilizado en un punto de funcionamiento: primero el ralentí, después uno o dos puntos de carga fija (dinamómetro, o RPM y carga constantes).
- Desactive el circuito y grabe el log a la mayor tasa, con Sonda Malla Cerrada / VE, VE - Objetivo de sonda (O2), RPM y Caudal total VE.
- En las celdas alrededor del punto, enriquezca de una vez cerca de 10 % en el Mapa de objetivo de lambda por MAP (por ejemplo, de 1,00 a 0,90), mantenga de 3 a 5 s y vuelva. Repita 3 veces.
- En el log, mida el tiempo entre el cambio del VE - Objetivo de sonda (O2) y el instante en que la sonda recorrió dos tercios del camino hasta el nuevo valor. Dos tercios es un criterio práctico para el retardo medio, que es lo que la VCU estima; no viene del firmware.
- Calcule: constante = (tiempo medido - Retardo del acondicionador de la sonda - Retardo del ciclo (rotaciones hasta el escape) × 60 ÷ rpm) × caudal en L/min.
- Grabe el valor, active el circuito y verifique que el Circuito VE - Retardo estimado quede cerca del tiempo medido en los mismos regímenes.
Ejemplo hipotético: 0,90 s medidos a 850 rpm con 0,030 L/min dan (0,90 - 0,12 - 0,124) × 0,030 ≈ 0,020.
Si la pantalla muestra el caudal en L/h, divida por 60; en cc/min, divida por 1000. La unidad de la constante es siempre s·l/min.
Con el valor predeterminado 3 en la Constante de tiempo integral (x retardo), el rango estable de la ayuda (2 a 4 veces el retardo) pide un retardo estimado entre dos tercios y cuatro tercios del medido. Por debajo de eso la corrección tiende a oscilar; por encima, queda lenta.
#Cuánto puede modificar la corrección
La corrección rápida tiene un límite por presión del colector, en la tabla Límites de la corrección rápida (STFT) por MAP de la pestaña Ajustes, con una fila Superior y una Inferior.
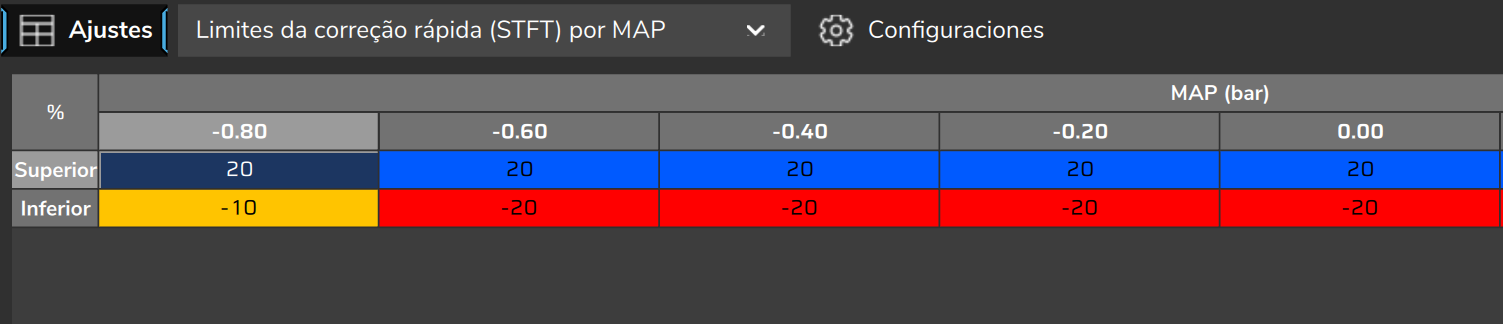
Valor de fábrica, con el MAP en presión relativa, como aparece en la pantalla. Entre los puntos, la VCU interpola.
| MAP (bar, relativa) | Superior | Inferior |
|---|---|---|
| −0,8 | +10 % | −10 % |
| −0,6 | +10 % | −10 % |
| −0,4 | +10 % | −10 % |
| −0,2 | +10 % | −10 % |
| 0 | +8 % | −8 % |
| 0,5 | +5 % | −5 % |
| 1,0 | +5 % | −3 % |
| 2,0 | +5 % | −3 % |
La corrección rápida y el aprendizaje aplicado, sumados, quedan dentro de la Autoridad total (STFT + LTFT), de 25 % de manera predeterminada. Cuando el total llega al límite, el componente integral deja de crecer.
Con Aplicar el LTFT aprendido desactivado, que es el valor predeterminado, solo la corrección rápida modifica el combustible, y quien limita es la tabla por presión: el 10 % predeterminado no llega al 25 %.
Una corrección detenida en el límite por más de 30 s hace que la pantalla muestre STFT saturado (VE probablemente errónea). En ese caso el error es mayor que el límite, y tocar la ganancia no lo resuelve: en general la VE, el caudal del inyector o la presión están fuera de valor, o hay un enriquecimiento activado en estado estable. Vea Método de ajuste paso a paso.
#Solo enriquecer en presión positiva
Solo enriquecer por encima de la presión definida viene desactivada. La ayuda de la función describe este interruptor como de seguridad para la presión del turbo.
Activada, por encima de la Presión a partir de la cual solo enriquece (valor predeterminado 0,30 bar de presión relativa), el límite inferior de la corrección rápida pasa a cero: solo puede agregar combustible. El umbral acepta de −1,0 a 3,0 bar.
Esto vale también con la corrección congelada: una corrección negativa que venía del crucero se pone a cero en el instante en que el MAP pasa el umbral.
El interruptor actúa solo sobre la corrección rápida. El aprendizaje aplicado, si Aplicar el LTFT aprendido está activado, sigue entrando en el factor, incluso negativo.
#Sondas y bancos
El circuito lee un solo lambda: el promedio de las sondas marcadas en Sensores y calibración > Sonda lambda de banda ancha > Selección de sondas para el valor general. En el log, ese lambda aparece como Sonda Malla Cerrada / VE (en ese canal, malla cerrada es el mismo circuito cerrado).
Pueden entrar la Sonda General, las sondas de cada banco de cilindros (en la lista, Banco izquierdo y Banco derecho; en el log, Sonda Izquierda y Sonda derecha) y las de cada cilindro. En el mapa nuevo, solo la Sonda General está marcada.
Un vehículo con una sonda por banco de cilindros necesita marcar esas sondas en la selección. Sin eso, el circuito no las ve.
Cada sonda solo entra en el promedio con lectura válida, de 0,2 hacia arriba.
Con Protecición del calculo de valor general activada (desactivada de fábrica), las lecturas por encima de lambda 1,090 quedan fuera del promedio. Si todas las sondas del promedio pasan de eso, el promedio queda inválido y la corrección cae hasta cero en lugar de enriquecer.
Solo las sondas del promedio congelan el circuito mientras se calientan.
La corrección es una sola para todo el motor: el factor multiplica la VE antes de que el combustible se divida entre los bancos.
Si un banco de cilindros está rico y el otro pobre, el circuito corrige el promedio y el desequilibrio continúa.
#Cómo entra la corrección en el cálculo
factor de la VE = (1 + aprendizaje aplicado) × (1 + corrección rápida)
VE efectiva     = VE de la tabla × factor de la VE
Con la Autoridad total (STFT + LTFT) de 25 %, el factor queda entre 0,75 y 1,25.
Ejemplo: VE de la tabla 95 %, corrección rápida +4 %, aprendizaje no aplicado. El factor es 1,040 y la VE efectiva es 98,8 %.
La tabla de VE no cambia. Llevar la corrección a la tabla es decisión suya, desde la pantalla Aprendizaje VE (LTFT): vea Autoaprendizaje: aprendizaje VE (LTFT).
Cómo la corrección rápida y el aprendizaje aplicado se reparten el factor, con Aplicar el LTFT aprendido activado o desactivado, está en Autoaprendizaje: aprendizaje VE (LTFT); el orden de uso de los interruptores en la primera salida de prueba, en Del mapa por tiempo de inyección a la VE.
#Lo que muestran la pantalla y el log
El estado del circuito aparece como texto en la pantalla Aprendizaje VE (LTFT) y como número en el canal de log Circuito VE - Estado. Aparece un estado a la vez: cuando varios valen al mismo tiempo, solo se muestra el de mayor prioridad.
La lista de los estados, con el número, el texto de la pantalla y lo que ocurre con la corrección rápida en cada uno, está en Leer el log: los canales de la VE.
En la lista de condiciones, Bloqueo post-transitorio se enciende después de corte, motor frío, enriquecimiento, post-arranque y otros bloqueos que congelan o ponen a cero la corrección. Después de un transitorio, la espera aparece en la propia condición Transitorio de TPS/MAP.
Inyectores saturados (staging) significa inyector al 100 % del ciclo, no el paso de un banco de inyectores a otro.
Los canales del circuito (Circuito VE - Estado, Circuito VE - STFT, Circuito VE - LTFT activo, Circuito VE - Factor de la VE, Circuito VE - Retardo estimado, VE - Eficiencia efectiva % y Error de lambda (sonda vs objetivo)) están explicados en Leer el log: los canales de la VE.
#Ajustes de esta función
Dónde está cada ajuste, en la computadora y en la pantalla de la VCU, con rangos y valores predeterminados, está en Referencia de parámetros; cómo usar la corrección para ajustar la VE, en Método de ajuste paso a paso.